6 platform putaran DOF
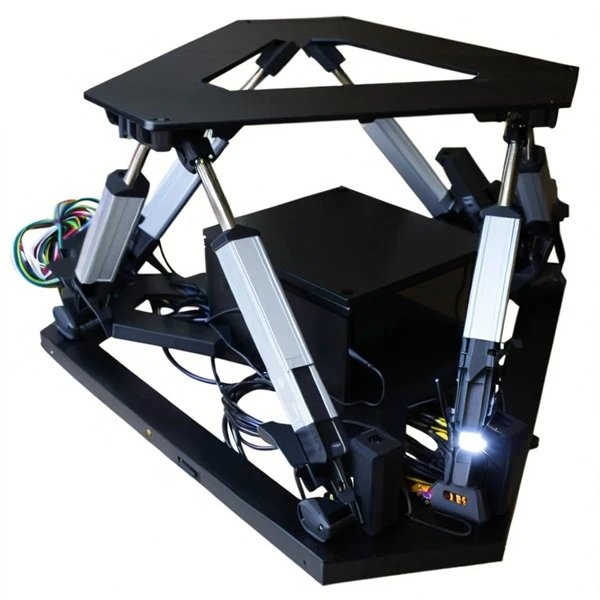
6 platform putaran DOF adalah enam darjah sistem pergerakan kebebasan berdasarkan struktur mekanikal selari seperti platform Stewart, yang boleh mencapai terjemahan di sepanjang paksi x/y/z di sekitar tiga paksi (padang, yaw, roll) dalam ruang tiga dimensi {.
- Delievery yang cepat
- Jaminan kualiti
- 24/7 Perkhidmatan Pelanggan
pengenalan produk
Teknologi Teras
Kawalan gerakan komposit ketepatan yang tinggi:
Mengguna pakai struktur selari dan motor servo (atau pemacu hidraulik), ia menyokong ketepatan kedudukan berulang nanometer (± 0 . 1 μ m) dan kelajuan tindak balas tahap milisaat, sesuai untuk operasi ketepatan dan simulasi dinamik yang melampau (seperti penyesuaian sikap pesawat).
Mod gerakan komposit yang boleh diprogramkan (seperti trajektori gelombang, hubungan paksi multi), digabungkan dengan sensor maklum balas (pengekod, IMU) untuk mencapai kawalan gelung tertutup dan memastikan kestabilan gerakan .
Reka bentuk beban modular dan tinggi:
Sokongan Konfigurasi Beban Tersuai (sehingga 400kg), serasi dengan modul luaran seperti jadual getaran bersepadu dan peranti VR, dan sesuai untuk eksperimen penyelidikan saintifik atau keperluan ujian industri .
Jenis struktur fleksibel (jenis rod lurus, jenis lengan rocker, jenis tali), yang meliputi kedudukan ketepatan tinggi berskala kecil ke senario pergerakan spasial berskala besar (seperti kedudukan kabin suapan teleskop radio) .
Kerjasama pintar dan skalabiliti:
Menyokong kerja kolaboratif pelbagai platform melalui antara muka komunikasi yang diedarkan (seperti UDP/TCP) untuk memenuhi keperluan simulasi segerak dalam senario kompleks (seperti simulasi pembentukan pelbagai drone) .
Sesuai dengan persekitaran pembangunan seperti ROS dan MATLAB, menjadikannya mudah untuk membangunkan algoritma sekunder dan trajektori gerakan program .
Spesifikasi produk
|
Tahap Kebebasan Julat: |
Terjemahan ± 500mm (paksi tunggal), putaran ± 30 darjah (padang/yaw/roll) |
|
Beban maksimum: |
Jenis hidraulik 400kg, jenis elektrik 200kg (disesuaikan dan boleh diperkembangkan) |
|
Kawalan Ketepatan: |
Terjemahan ± 0.1 μ m, putaran ± 0.01 darjah, kelewatan tindak balas dinamik<5ms |
|
Mod pemacu: |
Servo elektrik (ketepatan tinggi), hidraulik (beban tinggi), elektromagnet (getaran mikro frekuensi tinggi) |
|
Julat Kekerapan: |
1Hz -2000 hz (jenis hidraulik), 5Hz -500 hz (jenis elektrik) |
Butiran Produk
Permohonan:
✅Aerospace: Pelarasan sikap masa nyata dalam simulator penerbangan, ujian getaran pelancaran roket .
✅ Realiti Virtual: Peranti VR 6DOF memberikan maklum balas yang dinamik untuk meningkatkan pengalaman interaktif yang mendalam (seperti simulasi perlumbaan dan simulasi gempa bumi) .
Ujian ✅industri: Pengesahan ketahanan penggantungan automotif, penentukuran kinematik dan ujian beban robot . penyelidikan saintifik
✅Experiments: Kedudukan peralatan optik yang tepat, penyelidikan tindak balas dinamik struktur besar-besaran (seperti kawalan kabin suapan teleskop radio cepat) .
Gambar6 platform putaran DOF


Pembungkusan dan penghantaran
Pembungkusan:oleh bekas atau sebagai pelanggan diperlukan .
Penghantaran:dihantar ke pelabuhan utama di negara anda .

Soalan Lazim
S: Apakah perbezaan teras berbanding dengan tiga tahap platform kebebasan tradisional?
A: Enam Tahap Platform Kebebasan menyokong gerakan komposit terjemahan dan putaran (seperti mensimulasikan kesan gandingan roll dan pecutan semasa beralih), sementara tiga tahap kebebasan hanya dapat mencapai satu jenis gerakan (terjemahan atau putaran) .
S: Bagaimana memilih antara pemacu hidraulik dan elektrik?
A: Sistem hidraulik sesuai untuk beban tinggi (400kg), senario perpindahan besar frekuensi rendah (seperti bangunan ujian seismik), sementara sistem elektrik mempunyai ketepatan yang lebih tinggi dan kos penyelenggaraan yang lebih rendah, menjadikannya sesuai untuk kawalan gerakan mikro ketepatan (seperti ujian pembungkusan cip) .
S: Adakah ia menyokong hubungan pelbagai platform?
A: Kerjasama pelbagai platform dapat dicapai melalui antara muka kawalan yang diedarkan (seperti nod ROS) untuk mensimulasikan persekitaran dinamik yang kompleks (seperti ujian penghalang kendaraan pelbagai kenderaan) .
Cool tags: 6 DOF Rotational Platform, China 6 DOF Rotational Platform Pengeluar, Pembekal, Kilang, 6 simulator gerakan DOF, 6dof DIY berlepas platform realiti, Tinggi akhir 6 simulator gerakan DOF, Jadual Shaker Hidraulik, platform simulator gerakan realiti, Penghuni elektrodinamik yang digunakan