Ciri-ciri robot pendakian dinding magnet
Apr 17, 2025
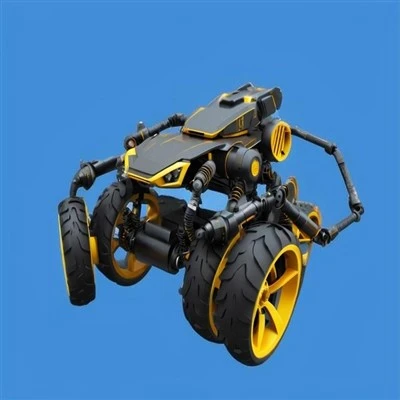
Ciri-ciri utama robot pendakian dinding magnet termasuk aspek berikut:
Keupayaan penjerapan yang kuat: robot pendakian dinding magnet terutamanya mencapai penjerapan melalui dua kaedah: penjerapan magnet kekal dan penjerapan elektromagnet . penjerapan magnet kekal menggunakan magnet boron neodymium untuk menyediakan daya stabil, Persekitaran . penjerapan elektromagnet menjana daya magnet dengan memberi tenaga kepada elektromagnet . walaupun operasi itu rumit dan menggunakan tenaga, ia dapat dengan cepat terpisah dari dinding dengan menghilangkan apabila diperlukan .
Operasi mudah: Robot pendakian dinding magnet boleh dikawal dari jauh oleh kawalan jauh atau komputer, dan operasi mudah dan tidak memerlukan campur tangan manusia .
Ketepatan kawalan tinggi: Kelajuan perjalanan boleh laras, seperti kelajuan laras stepless 0-6 m/min, yang sesuai untuk pelbagai keperluan pengesanan dan meningkatkan kecekapan pengesanan dan ketepatan .
Operasi yang cekap: Robot pendakian dinding magnet boleh beroperasi di ketinggian tinggi, menjimatkan tenaga manusia dan sumber bahan dan meningkatkan kecekapan kerja .
Pelbagai aplikasi: Ia sesuai untuk industri seperti pembinaan kapal, petrokimia, kuasa nuklear, dan lain -lain ., dan boleh beroperasi dengan stabil di pelbagai permukaan dan persekitaran kompleks .
Cabaran Teknikal: Walaupun robot pendakian dinding magnet mempunyai banyak kelebihan, mereka juga menghadapi beberapa cabaran teknikal . sebagai contoh, daya magnet adsorpsi magnet tetap tidak boleh laras, dan sukar bagi robot untuk menghilangkan atau menghapuskan magnet magnet. elektromagnet untuk mencapai kesan penjerapan dan detasmen yang lebih baik .